 2023-03-24 09:36:17
By


Il existe de nombreux types de moteurs synchrones à aimants permanents , que l'on peut classer en deux catégories selon la forme d'onde de la force électromotrice induite dans l'enroulement statorique : les moteurs synchrones à aimants permanents à onde sinusoïdale et les moteurs synchrones à aimants permanents à onde trapézoïdale. Dans les systèmes de maintenance des écrans tactiles des machines-outils, le stator du moteur synchrone à aimants permanents à onde sinusoïdale est composé d'enroulements triphasés et de noyaux de fer. Les enroulements de l'induit sont généralement connectés en Y et des enroulements distribués à faible espacement sont utilisés. Le champ magnétique dans l'entrefer est sinusoïdal afin de générer une force contre-électromotrice sinusoïdale. Le rotor est entraîné par des aimants permanents et non par un courant électrique.
À l'heure actuelle, il existe principalement deux méthodes de contrôle pour les moteurs synchrones triphasés : l'une est un autre type de contrôle (également connu sous le nom de contrôle de fréquence en boucle ouverte) ; l'autre est de type autocontrôle (également connu sous le nom de contrôle de fréquence en boucle fermée). L'autre méthode de contrôle ajuste principalement la vitesse du rotor en contrôlant indépendamment la fréquence de l'alimentation de la partie N#I. Il n'a pas besoin de connaître les informations de position du rotor et un système de contrôle en boucle ouverte avec un rapport tension-fréquence constant est souvent utilisé. Le moteur synchrone à aimant permanent autocontrôlé ajuste également la vitesse du rotor en modifiant la fréquence de l'alimentation externe. Contrairement aux autres types de contrôle, le changement de fréquence de l’alimentation externe est lié aux informations de position du rotor. Plus la vitesse du rotor est élevée, plus la fréquence d'excitation du stator est élevée. La vitesse du rotor est ajustée en modifiant la fréquence de la tension (ou du courant) appliqué à l'enroulement du stator.
Parce que le moteur synchrone auto-contrôlé n'a pas les problèmes de déphasage et d'oscillation du moteur synchrone contrôlé par un autre moteur, et que l'aimant permanent du moteur synchrone à aimant permanent n'a pas de balais ni de collecteurs, ce qui réduit le volume et la qualité. du rotor et améliore la vitesse de réponse et la plage de vitesse du système, nous utilisons donc un moteur synchrone à aimant permanent AC auto-contrôlé. Lorsque l'alimentation symétrique triphasée est ajoutée à l'enroulement symétrique triphasé, un champ magnétique de stator rotatif synchrone sera naturellement généré. La vitesse de rotation du rotor du moteur synchrone est strictement synchronisée avec la fréquence de l'alimentation externe et n'a rien à voir avec la taille de la charge.
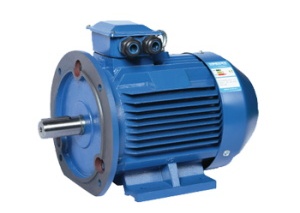
Le principe de fonctionnement d' un moteur PMSM est identique à celui d'un moteur synchrone. Les moteurs PMSM sont aujourd'hui largement utilisés et, comme les moteurs à induction, ils sont couramment employés comme moteurs à courant alternatif. Leurs caractéristiques sont les suivantes : en régime permanent, la vitesse du rotor est proportionnelle à la fréquence du réseau (n = ns = 60f/ω), où ns est appelée vitesse de synchronisme. Si la fréquence du réseau électrique est constante, la vitesse du moteur synchrone l'est également en régime permanent, quelle que soit la charge.
Le fonctionnement en générateur est le mode de fonctionnement le plus important d'un moteur synchrone, et le fonctionnement en moteur est un autre mode de fonctionnement important d'un moteur synchrone. Le facteur de puissance du moteur synchrone peut être ajusté. Dans les cas où la régulation de la vitesse n'est pas nécessaire, l'application d'un gros moteur synchrone peut améliorer l'efficacité opérationnelle. Ces dernières années, de petits moteurs synchrones ont été utilisés dans des moteurs asynchrones à fréquence variable, également appelés moteurs à induction, qui sont des moteurs à courant alternatif qui génèrent un couple électromagnétique grâce à l'interaction du champ magnétique rotatif de l'entrefer et du courant induit de l'enroulement du rotor. réalisant ainsi la conversion de l'énergie électromécanique en énergie mécanique.
① Établissement du champ magnétique principal des moteurs pm : L'enroulement d'excitation est alimenté par un courant d'excitation continu pour établir un champ magnétique d'excitation entre les polarités, c'est-à-dire que le champ magnétique principal est établi.
② Conducteur porteur de courant des moteurs pm : l'enroulement d'induit symétrique triphasé agit comme un enroulement de puissance et devient porteur de potentiel induit ou de courant induit.
③ Mouvement de coupe des moteurs pm : le moteur principal entraîne le rotor à tourner (entrée d'énergie mécanique dans le moteur), et le champ magnétique d'excitation entre les polarités tourne avec l'arbre et coupe l'enroulement de la phase hivernale du stator en séquence (équivalent au conducteur de l'enroulement coupe en sens inverse le champ d'excitation)
④ Génération de potentiel alternatif des moteurs pm : en raison du mouvement de coupe relatif entre l'enroulement d'induit et le champ magnétique principal, un potentiel alternatif symétrique triphasé avec des changements périodiques de taille et de direction sera induit dans l'enroulement d'induit. L'alimentation CA peut être fournie via le fil conducteur.
⑤ Alternance et symétrie des moteurs pm : En raison de la polarité alternative du champ magnétique tournant, la polarité du potentiel induit est alternée et la symétrie triphasée du potentiel induit est garantie grâce à la symétrie de l'enroulement d'induit.